主题
从一份需求到可运行 Demo:AI 与 DTS 的协同开发实践
做一个数字孪生 Demo,常常要跨过好几道工序:整理模型与业务数据、转换三维资源、组织工程、准备云渲染服务、查找 SDK 接口,再把界面和场景联动起来。每一步都有工具,真正耗费精力的是把它们接成一条完整的工作流。
现在,可以让具备文件处理、代码执行和 MCP 连接能力的 AI 工具,结合 DTS 已有的 Skill 与接口知识,承担其中大量重复工作。开发者描述目标、提供数据和约束,AI 按步骤准备资源、生成工程、连接 Cloud,再根据真实 API 构建业务交互,并通过实际画面检查结果。
本文以当前正式版 DTS Cloud 7.0 为主要运行环境,把已有实践整理为一套可复用的方法。我们用“园区告警与巡检演示”贯穿流程,并引用 Hub 已公开的真实工具和运行截图。园区需求是教学示例;配图分别来自既有资源,不表示本次已执行了一套新的园区项目。
先说清楚:我们要演示什么
假设手头已有一批建筑、道路、地面模型,一份设备点位表,以及一条巡检路线。演示目标是:打开园区三维场景,查看设备分布;点击告警列表时,相机定位到对应设备;切换建筑与道路图层;让巡检对象沿路线运动。
可以先把需求交给 AI:
text
请基于当前目录的数据,制作一个园区告警与巡检 Demo。
需要场景总览、设备点位、告警列表定位、建筑/道路图层开关和巡检路线演示。
先检查数据与运行环境,列出缺少的信息,给出分阶段方案。
业务告警可以使用明确标注的模拟数据,三维场景使用实际 DTS Cloud 视频流。
第一轮先确定最小演示范围:要展示哪些动作、每个动作需要什么数据、哪些是真实输入、哪些是演示数据。模型用途、坐标系或设备位置不明确时,补齐这些信息,比直接生成整套页面更能推进项目。
四项 DTS 能力,把工作流接起来
| 工作阶段 | 使用的 DTS 能力 | 主要结果 |
|---|---|---|
| 原始三维数据准备 | DTS Engine 自动数据发布 | 发布计划、后台任务记录、3DT 与依赖文件 |
| 资源组织成场景 | DTS 场景整合 | DTML、同名资源目录、分类图层树 |
| 准备云渲染环境 | DTS Cloud MCP | 服务状态、工程注册与视频流/API 测试入口 |
| 实现业务交互 | DTS SDK 二次开发助手 | 基于真实 fdapi 的播放器接入和场景控制代码 |
Skill 为 AI 提供规则、知识和可复用的脚本;MCP 将 AI 连接到实际工具。二次开发助手帮助 AI 理解接口、生成代码,场景动作最终由 DigitalTwinPlayer 与 fdapi 执行。客户端需要具备相应权限和执行通道;启用一个知识型 Skill,不会自动建立 Cloud 连接。
整体顺序是:需求拆解 → 数据检查与处理 → 3DT 发布 → DTML 整合 → Cloud 服务与工程准备 → API 开发 → 真实画面验收。 已有可用 3DT 或 DTML 时,可以从相应阶段开始。
第一步:让 AI 先把数据整理明白
AI 工具可以先扫描目录、读取元信息,整理模型、纹理、矢量线、点位表和高程数据之间的关系。对业务点位和路线,可以编写脚本统一字段、检查重复 ID、空坐标和异常范围,再输出供前端使用的 JSON。
这里需要同时关注平面坐标、单位、原点和高程来源。例如,设备表是 WGS84 经纬度,园区模型采用投影坐标,不能只改一个坐标类型标记就认为完成了转换;只有明确源坐标系与目标坐标系后,才能执行对应转换。巡检路线的高度也要与道路或地形对齐。
对需要转为 3DT 的原始模型,使用 DTS Engine 自动数据发布 Skill:先识别数据类型和依赖,按质量、均衡或性能策略生成参数计划;核对计划后,再执行后台任务。
text
请检查园区模型目录,区分建筑、道路、地面和辅助数据。
使用 DTS Engine 自动数据发布,按均衡策略生成发布计划。
列出输入/输出、坐标系、关键参数、外部依赖和不确定项,先不执行。
当计划已具体到数据用途、输出目录和参数后,再明确要求执行该计划。完成后检查日志、非空 3DT、依赖文件和失败记录。当前不同数据类型的验证程度不同,应以资源页中的证据说明为准,不能把“可以生成计划”直接当作“所有格式都已验证发布”。
这一步的交付物除了转换后的数据,还应包含数据清单和处理记录,让后续整合知道每份资源来自哪里、使用什么坐标、是否有遗留问题。
第二步:自动组织一个可交付的 DTS 场景
模型发布完成后,使用 DTS 场景整合 Skill,将建筑、道路、地面、水面、植被等 3DT 按分类组织成 DTML 工程。
text
使用 DTS 场景整合,将已发布的 3DT 目录生成 ParkDemo 工程。
保留分类目录,使用可移植的相对资源引用,输出到新的交付目录。
检查资源完整性、重复 ID 和失败记录,报告图层数量与校验结果。
标准交付结构是:
text
ParkDemo.dtml
ParkDemo_files/
  Buildings/
  Roads/
  Ground/
  Vegetation/
.dtml 与同名 _files 目录需要一起交付,资源的附属文件也要完整保留。当前场景整合 Skill 基于 EPSG:3857 兼容母版,生成图层树和资源引用;它不会把输入模型自动重投影。其他坐标系应先完成正确的数据处理和兼容性确认。
需要人工查看或合并现有工程时,也可以使用 DTML Studio 辅助检查工程结构。
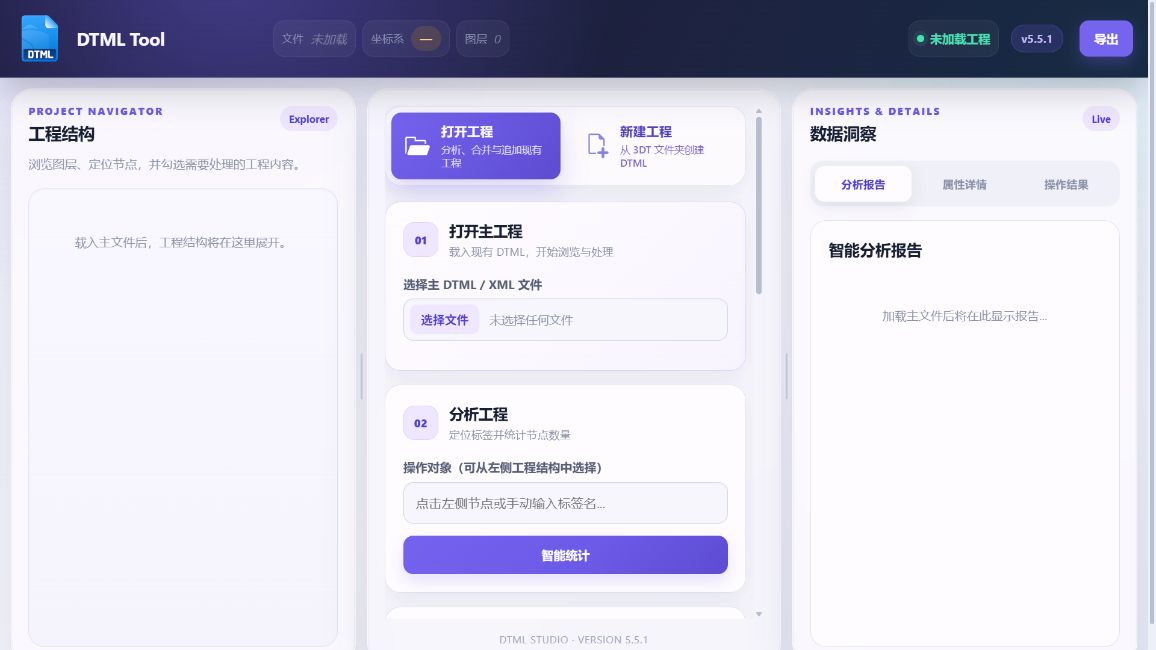
结构校验通过后,仍要在目标 DTS 环境检查实际空间位置、纹理和图层显示。XML 合法、路径存在,分别解决了结构和引用问题;场景是否正确,要看加载结果。
第三步:调用 Cloud MCP,准备服务与工程
工程准备好后,让 AI 通过 DTS Cloud MCP 检查服务状态,并在明确的操作范围内启动服务、注册工程、打开测试页面。
以当前正式版 DTS Cloud 7.0 为例,管理 MCP 可以完成服务状态查询、服务启动、ACP/DTML 工程添加与移除,以及视频流和 API 测试页面打开等工作。DTS Cloud 7.0 与 7.1 的 MCP 能力一致,本文的介绍与操作示例以 7.0 为主,具体工具名称和参数以所连接 MCP 的工具列表为准。
text
请通过 DTS Cloud MCP 检查当前服务状态。
如果服务未运行,启动服务;已经运行则复用。
将已校验的 ParkDemo.dtml 加入 DTS Cloud 7.0,先检查是否存在同名工程。
使用对应工程 ID 打开视频流,检查实际画面;不要停止或重启现有服务。
需要注意启动的层次:AI 客户端连接的是管理 MCP Host,MCP Host 需要与对应版本的 CloudMaster 配合运行。若主程序尚未打开,应通过客户端具备的本地启动能力或手动打开,再使用 MCP 查询和控制后台服务。
注册工程后,要确认渲染节点能访问 DTML 与资源目录,并正确选择工程和实例。已有实例若绑定了其他工程,可能影响新工程的加载,需要检查绑定状态。
DTS Cloud MCP 负责服务和工程管理;相机、标注、模型运动等场景动作由 fdapi 完成。 到这一步,应先看到对应工程的真实视频画面,再开始业务开发。
第四步:用二次开发助手,把需求变成场景交互
在 AI 客户端中启用 DTS SDK 二次开发助手,让 AI 按需求查询真实接口、参数与示例。WorkBuddy 中可搜索 fdapi,找到“飞渡DTS SDK二次开发助手”;其他客户端可按资源页说明接入相应知识与技能。
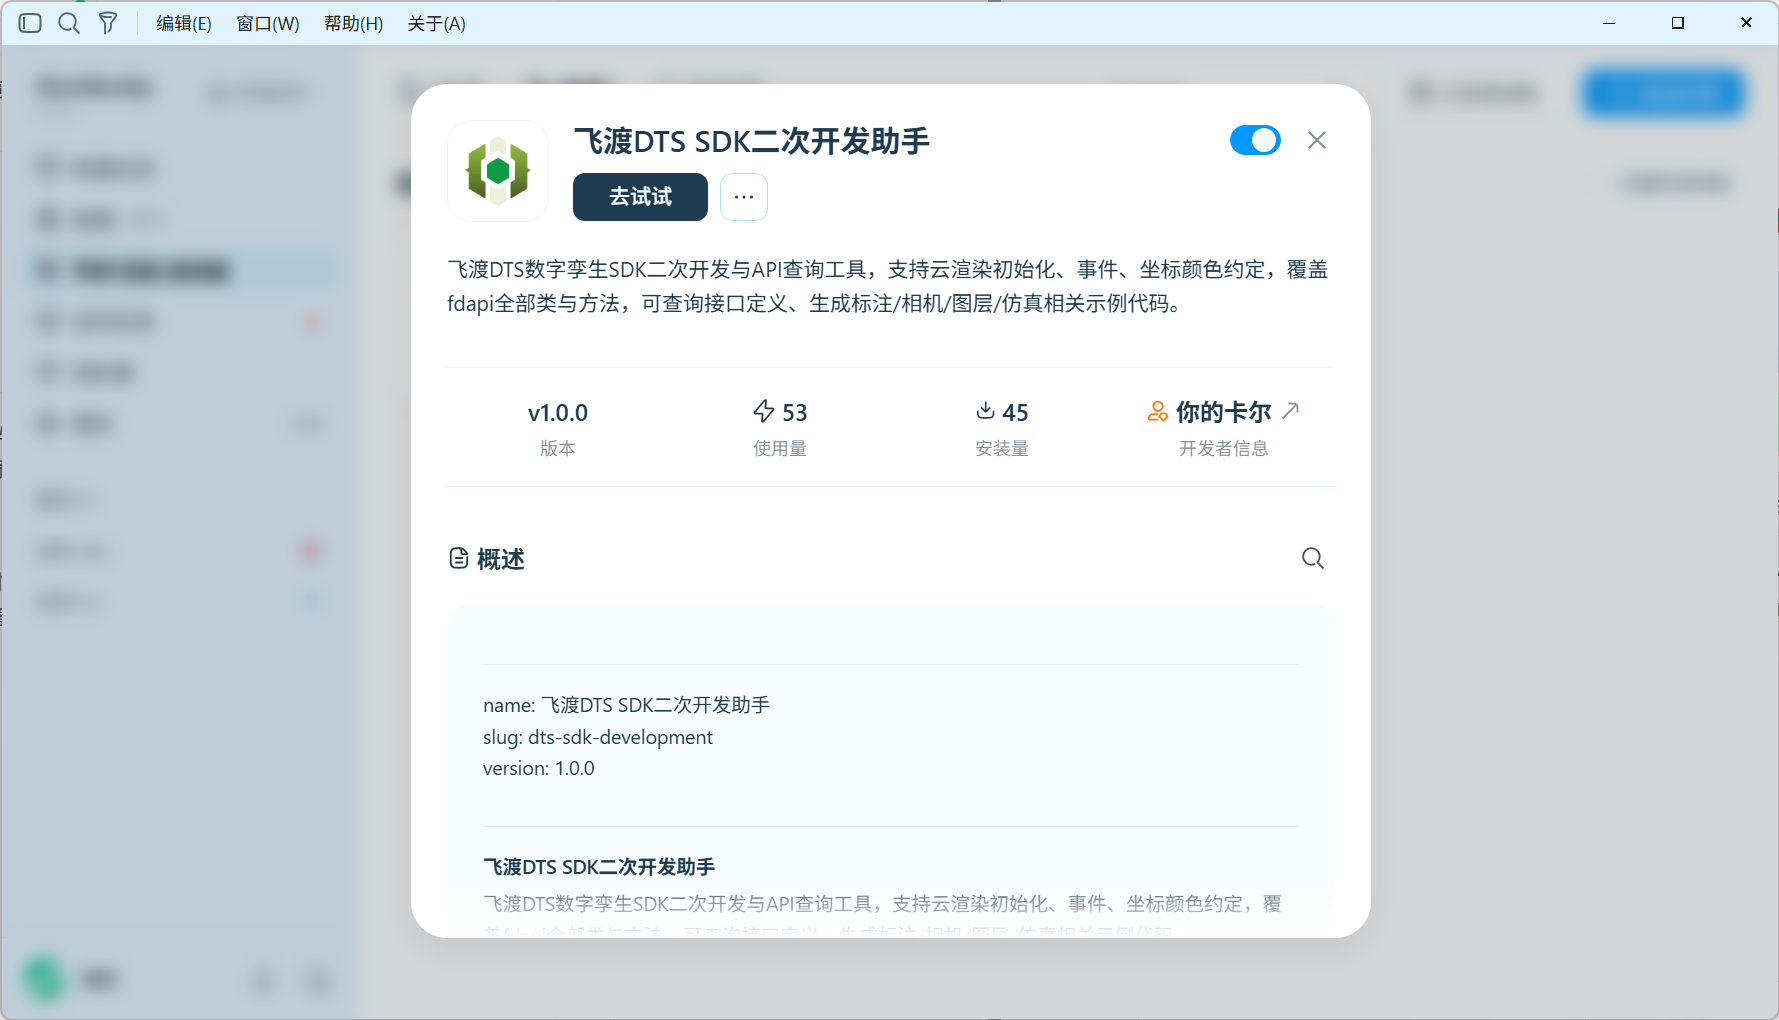
以园区 Demo 为例,可以这样分解接口与页面职责:
| 业务要求 | DTS 场景能力 | 页面需要完成的联动 |
|---|---|---|
| 展示设备位置 | Marker | 设备列表与场景对象使用一致的业务 ID |
| 点击告警定位 | Camera,配合标注 | 选中告警后定位对应坐标并展示设备信息 |
| 切换建筑、道路 | InfoTree / 对应图层接口 | 开关绑定到真实工程节点或图层 ID |
| 显示巡检路线 | Polyline | 路线选择、显隐和说明 |
| 巡检对象运动 | CustomObject 或 Vehicle | 按资源与接口能力实现运动、跟随和状态展示 |
继续给 AI 明确的实现任务:
text
使用 DTS SDK 二次开发助手,读取目标版本的真实接口与示例。
基于已验证的 ParkDemo Cloud 工程制作网页 Demo:
接入真实视频流,添加设备点位,点击告警列表定位,提供图层开关与巡检演示。
服务地址、工程/实例 ID、模型路径和坐标配置集中管理。
等待 API onReady 后再执行场景操作;模拟告警明确标注为演示数据。
只管理本 Demo 的对象 ID,重复运行时更新或重建这些对象。
二次开发的关键是把界面动作接到真实场景。例如,点击告警应触发相机定位,图层开关应改变对应节点的可见性。连接失败时页面应显示原因与恢复入口;视频流正常、API 就绪之后,再加载业务对象。
AI 生成代码时,还需要核对接口是否存在、参数顺序、坐标类型、资源路径及异步调用时机。fdapi 文档工程内置的 AI 助手有真实签名与白名单约束;其他客户端应核对生成结果,不能默认继承同样的校验机制。
第五步:边运行、边修改,交付可复现的 Demo
有了第一版,下一轮需求就可以更具体:“告警点太密,调整可视范围”“巡检相机降低高度”“增加总览按钮”“列表选中时同步场景标注”。AI 修改代码与配置后,重新运行对应流程,用画面和日志检查变化。
一个已经公开的例子是 舰船多视角同步监控样例:页面常驻四路 DigitalTwinPlayer,让四个视角跟随同一舰船对象,并支持点击预览切换主画面。它展示了如何把模型、路线、相机、播放器和业务界面组合为完整演示。
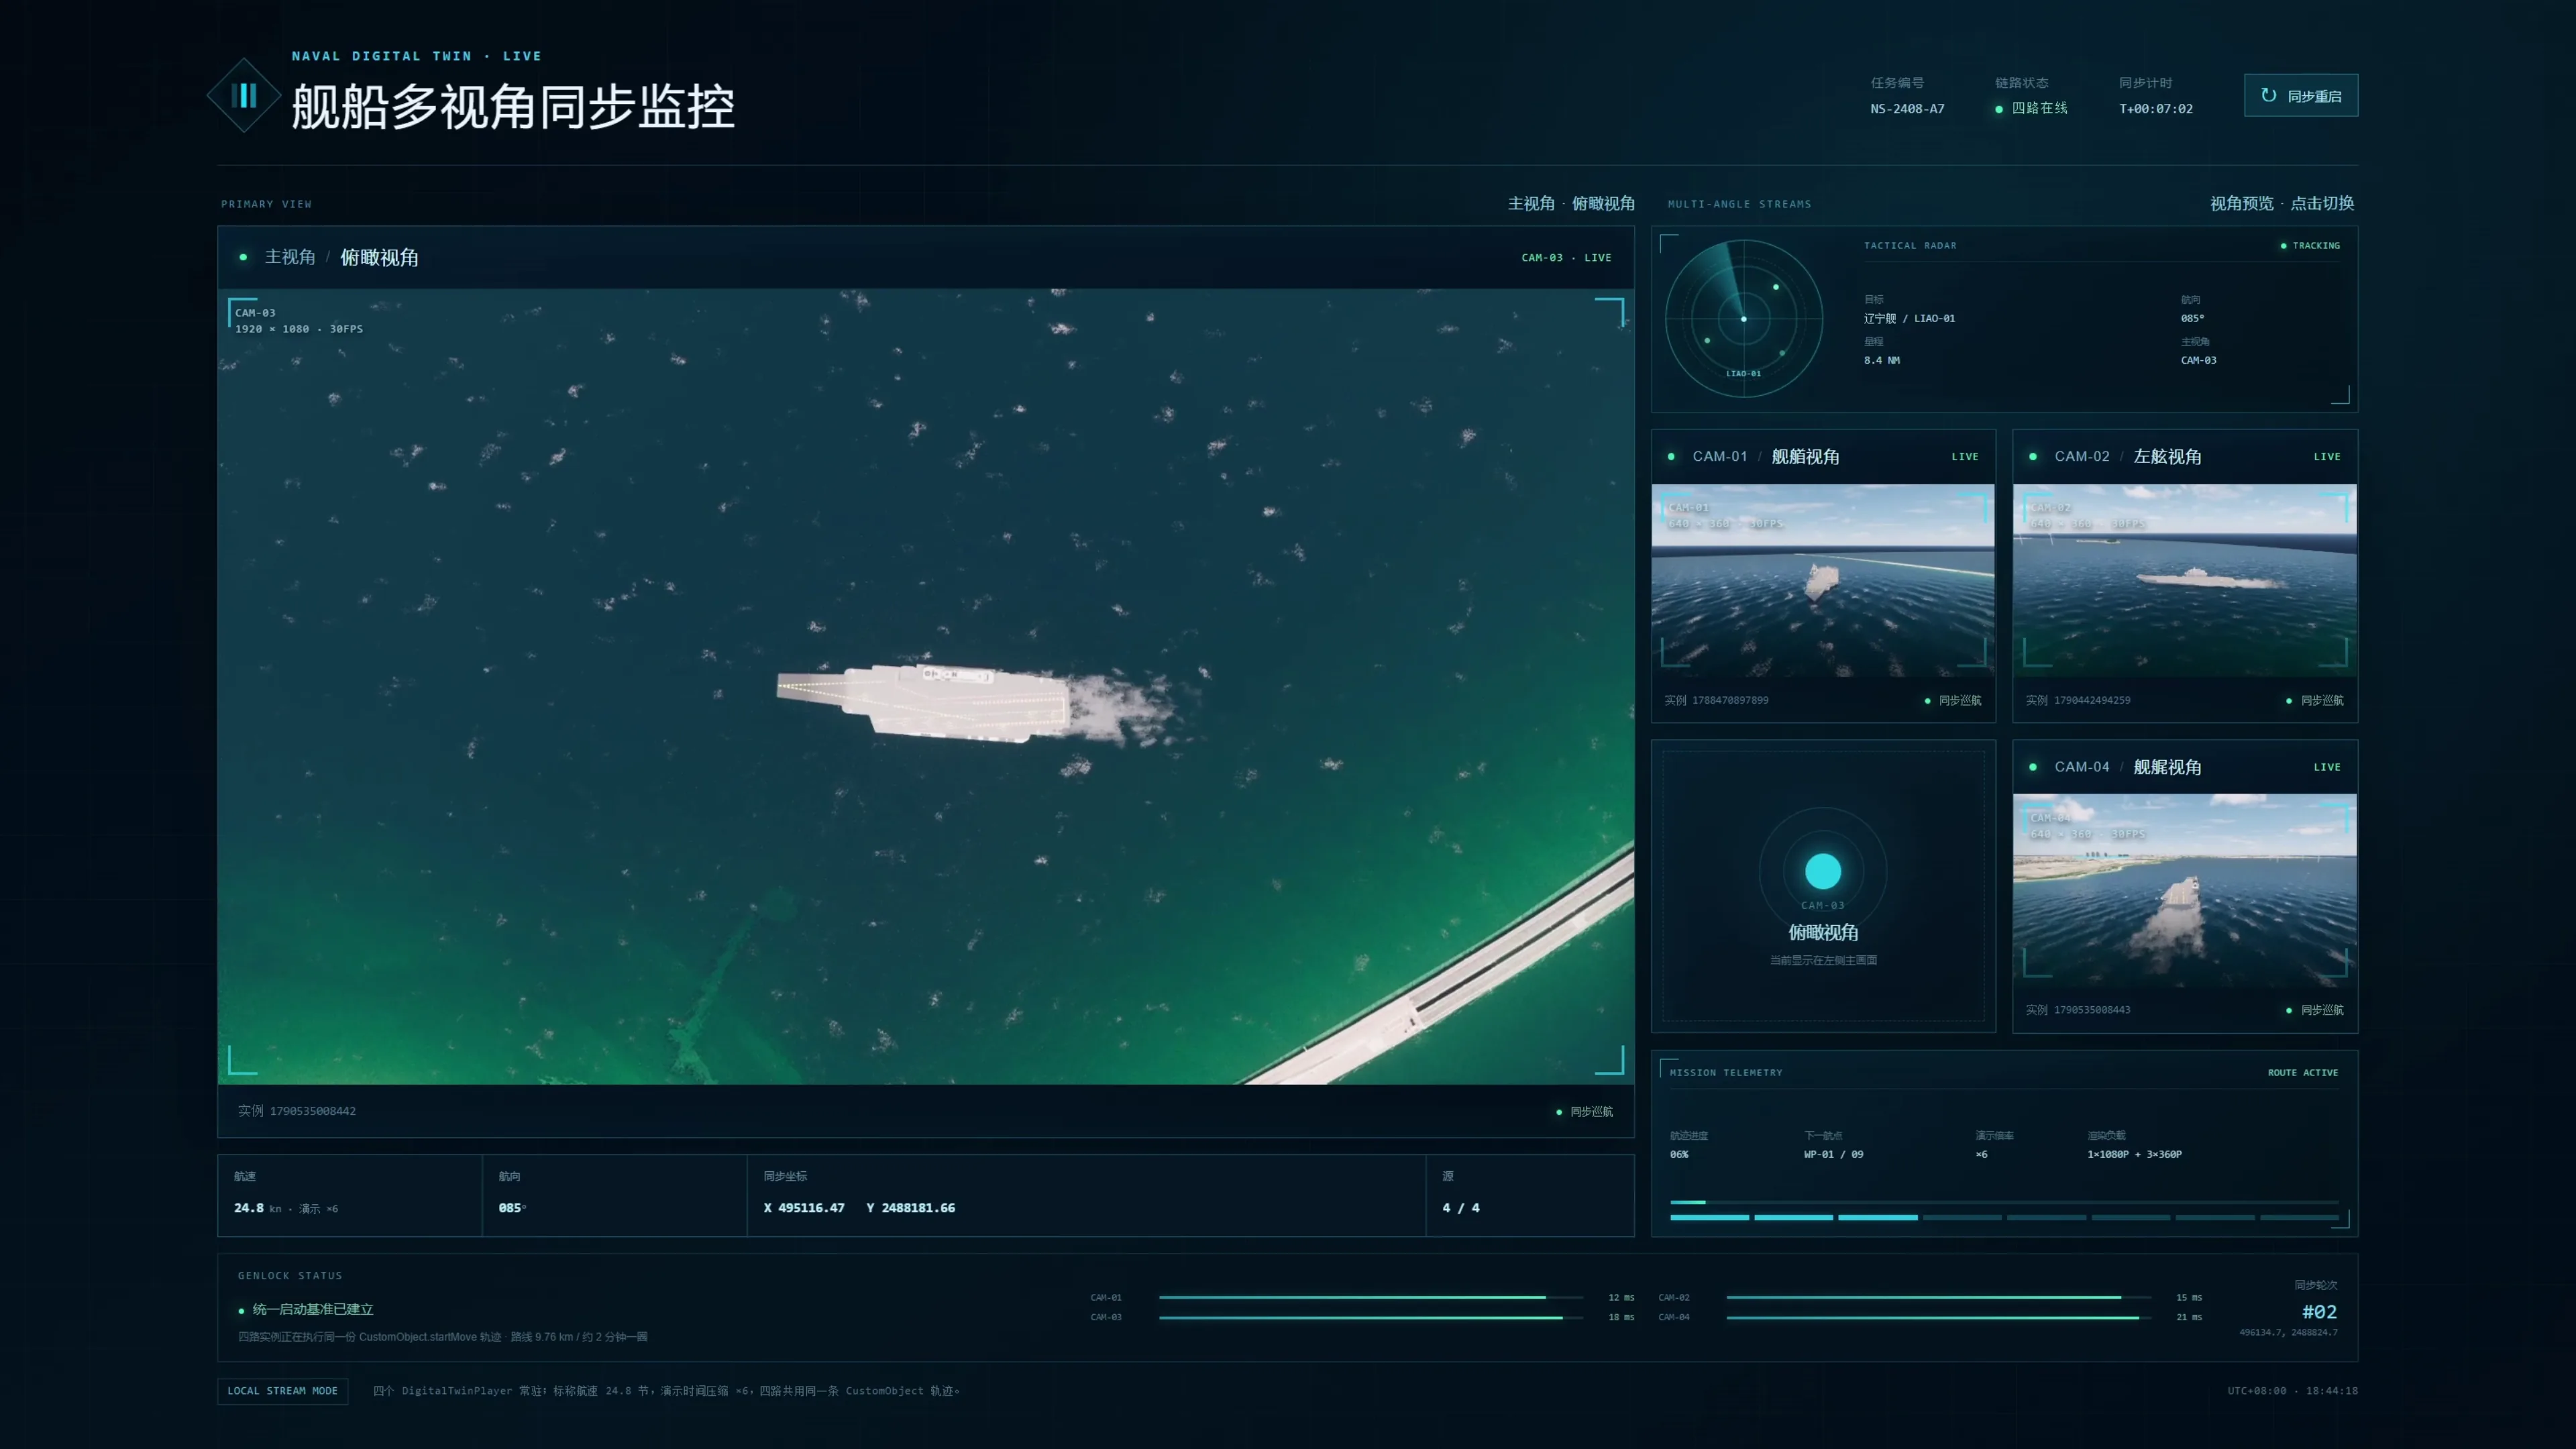
不同项目可以复用相同的方法:替换数据输入、确定业务动作、选择实际 API,再围绕真实场景迭代界面。速度来自既有能力和上下文的复用;具体用时仍取决于数据质量、模型规模、运行环境与需求复杂度。
交付前,可以按四个层次核对:
| 验证层次 | 需要确认的结果 |
|---|---|
| 数据与工程 | 3DT 和依赖完整,DTML 引用有效,坐标与高程正确 |
| Cloud 运行 | 目标工程加载,视频持续播放,服务与实例状态正常 |
| 业务交互 | 点位位置正确,告警定位有效,图层开关与巡检动作符合需求 |
| 复现交付 | 源码、配置说明、处理记录与截图齐全,按说明可以重新启动 |
最终交付应包括工程与资源、处理后的业务数据、网页源码、环境配置说明和运行证据。Demo 中已经完成的交互、使用的模拟数据,以及尚未验证的接口或环境,需要写清楚。
从单次演示,积累下一次开发的起点
DTS Engine 自动数据发布负责准备三维资源,场景整合把资源组织成工程,Cloud MCP 接通运行环境,SDK 二次开发助手帮助 AI 将业务需求落实到场景接口。AI 工具则在这些环节之间读写文件、生成代码、调用工具并整理结果。
这套协同方式可以逐步积累为团队自己的模板:数据目录规范、发布参数计划、工程分类、播放器接入、告警联动、巡检动作和验收说明,都能成为下一次任务的输入。每完成一次真实演示,就多一份可复用的开发经验。